
UAV-trycksensorvalsguide för dronehöjd, flyghastighet och flygkontroll
Datum:2026-09-24
Vid 5 000 fot översätts ett barometriskt fel på 10 hPa till ungefär 84 meters höjdfel. För en fastvingad UAV som flyger terrängföljande uppdrag är den marginalen skillnaden mellan ett rent pass och en kontrollerad krasch. UAV-trycksensorer är instrumenten som talar om för flygledaren var flygplanet befinner sig i atmosfären, och valet av rätt bör baseras på mätbara specifikationer, inte databladsmarknadsföring.
Vad UAV-trycksensorer faktiskt mäter
UAV-trycksensorer levererar tre kärnmätningar: barometrisk höjd, flyghastighet och vertikal hastighet. Varje mätning kräver en annan sensorkonfiguration, och att separera dessa funktioner tidigt i designprocessen sparar månader av integrationsarbete.
Barometrisk höjd kommer från en absolut trycksensor. Flygledaren konverterar statiskt porttryck till höjd med hjälp av en standardatmosfärmodell. En absolut sensor med ett fullskaleområde på 110 kPa täcker havsnivån till cirka 10 000 meter, vilket är tillräckligt för de flesta kommersiella UAV-operationer.
Flyghastighet använder en differenstrycksensor. Ett pitotrör genererar lågt tryck från framåtrörelse, och sensorn läser av tryckgapet mellan den statiska porten och pitotröret. Det resulterande deltatrycket är proportionellt mot kvadraten på flyghastigheten. För drönare med marschhastigheter under 10 m/s är en mikrotryckssensor med ett fullskaleområde under 1 kPa väsentlig eftersom deltatrycket vid dessa hastigheter bara är några hundra pascal.
Vertikal hastighet härleds vanligtvis genom att differentiera höjdsignalen. Vissa flygkontroller kombinerar trycksensorn med en tröghetsmätenhet för att dämpa brus, men trycksensorn förblir den primära datakällan.
Markeffektdetektering är ett annat användningsfall. När UAV:en närmar sig landningsytan ändras tryckprofilen under rotorn. En differentialsensor med en räckvidd på 0 till 0,5 kPa och en snabb svarstid ger de data som behövs för en smidig touch-down-algoritm.
| Funktion | Sensortyp | Typiskt utbud | Utdataformat | Kritisk spec |
| Barometrisk höjd | Absolut | 30 till 110 kPa | Digital I2C | Låg långsiktig drift |
| Airspeed | Differential | 0 till 1 kPa | Analog eller digital | Lågområdeskänslighet |
| Vertikal hastighet | Absolut | 30 till 110 kPa | Digital | Låg ljuddensitet |
| Detektering av markeffekt | Differential | 0 till 0,5 kPa | Analog | Snabb svarstid |
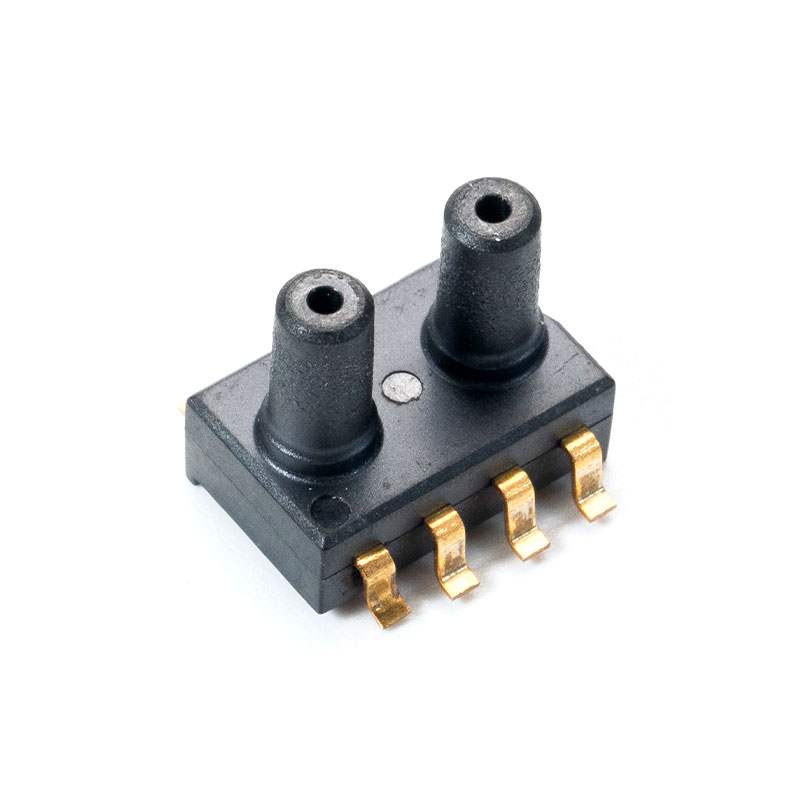
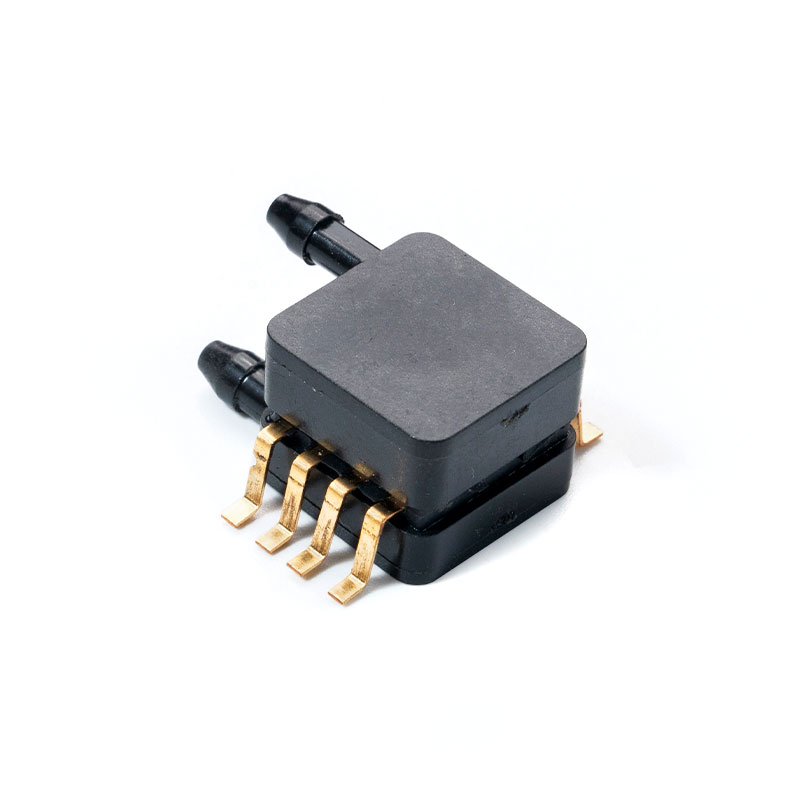
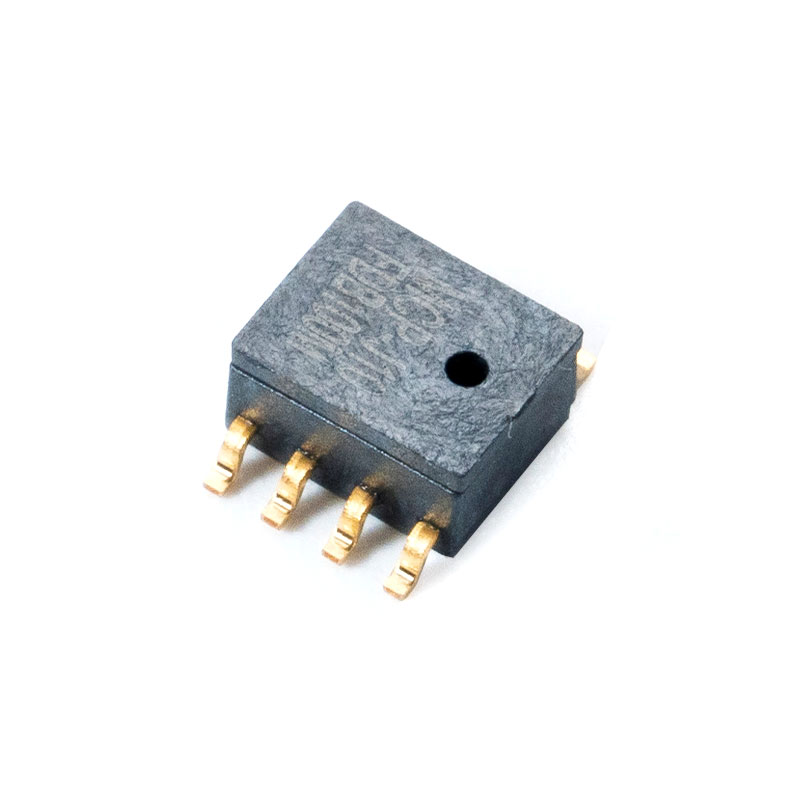
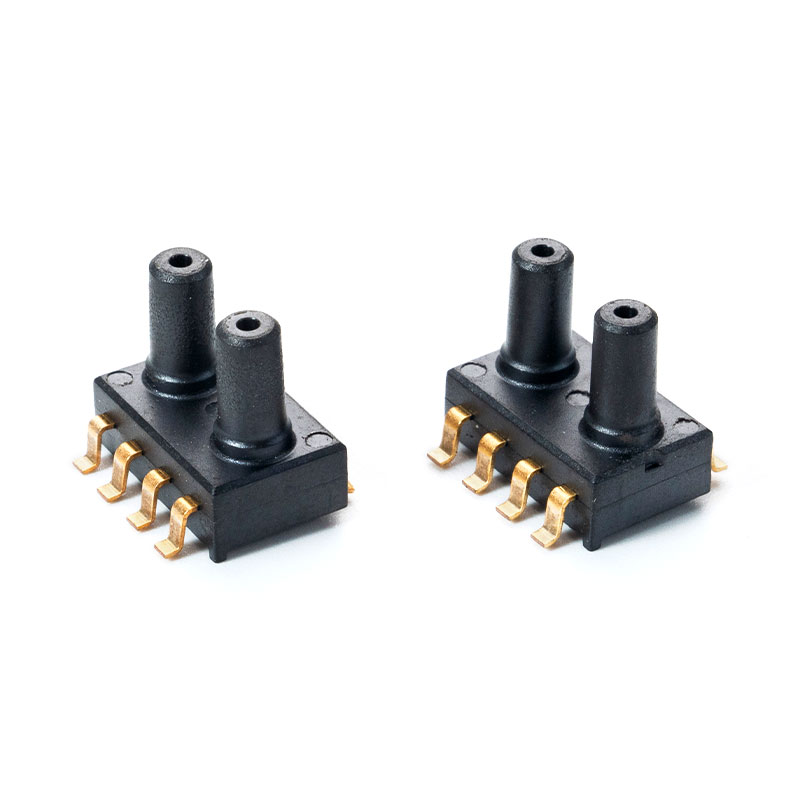 MCP-H21 Trycksensor för drönare Beskrivningar MCP-H21-serien är ett litet paket (SOP) med dubbla portar, som integrerar signalförstärkning, olinjäritet och temperaturkompensation för s... Visa produkt →
Fem mikrotrycksensorspecifikationer som är viktiga för drönardesign
Fem specifikationer avgör om en trycksensor verkligen fungerar för en drönare: mätområde, noggrannhet, utgångsformat, paket och termisk stabilitet. Lås dessa fem värden innan du startar PCB-layouten.
- Mätområde - För höjd över havet bör det absoluta området täcka 30 till 110 kPa. För flyghastighet bör differentialområdet dimensioneras så att den förväntade flygningen använder 50 till 70 procent av full skala.
- Noggrannhet - En 0,2 procents fullskalig utdataspecifikation räcker för att hålla höjden, men offsetfelet är viktigare än linjäritet. En 0,1 procent FSS-offset vid basreferensen ger flera meter av uppenbart höjdfel.
- Utdataformat - Digital I2C förenklar kabeldragningen och tar bort kompensationsalgoritmen från flygkontrollen. Analog utgång är fortfarande användbar för anpassade autopilotkort med en högupplöst ADC och en ren analog front-end.
- Paket - Ytmonterad (SOP) förpackning är obligatorisk för produktionsflygledare. DIP- eller SIP-paket fungerar för testning av bänkskivor men används sällan vid montering av volymdrönare.
- Termisk stabilitet - Termisk kompensation från fabriken vid flera temperaturpunkter är det som håller noggrannheten stabil över hela operationsområdet.
Den differentialtrycksgivare precision som erbjuds av MemsTech MCPh20- och MCPh21-familjen är en direkt passform för mätning av lufthastighet och markeffekt i multirotor- och fastvingade plattformar.
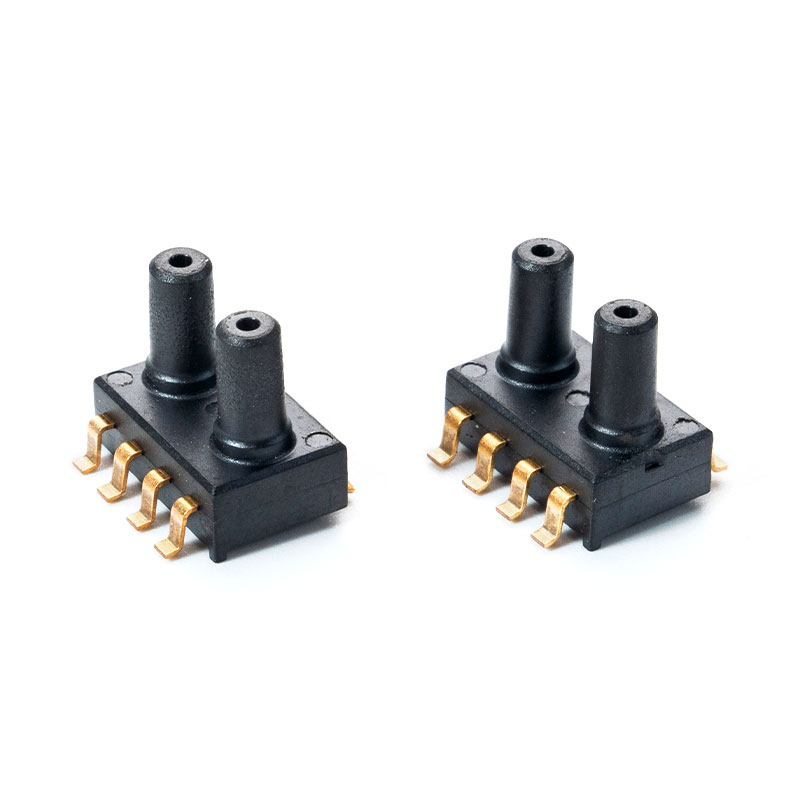 DPT-R8 Micro tryckgivare Inledning Ämnet för detta dokument är funktionsegenskaperna hos differentialtryckstransmittern baserad på Honeywell ABP-seriens tryckavkännare... Visa produkt →
Digital vs analog utgång: Välj gränssnitt för din flygkontroll
Digital I2C-utgång är nu standard för UAV-trycksensorer eftersom den flyttar kalibreringsarbetsbelastningen från flygstyrenheten. Analog utgång är fortfarande viktig för anpassade autopilotdesigner som kräver rå sensordata.
Digitala I2C-sensorer levererar kalibrerade tryck- och temperaturdata direkt, vilket minskar processorbelastningen och eliminerar behovet av en precision analog front-end. Flygledaren läser kompenserade värden utan att utföra kalibreringsmatematik. Detta är den enklaste vägen till tillförlitliga höjd- och flyghastighetsdata i en kompakt UAV-flygstack.
Analoga sensorer matar ut en spänning linjärt proportionell mot trycket. Om autopiloten redan har en 16-bitars ADC med stabil referensspänning kan en analog sensor ge lägre latens. Emellertid kan ESC-omkopplingsljud från högströmsmotorer försämra analoga tryckavläsningar, särskilt i multirotorkonfigurationer med fyra eller fler ESC. Latens är en annan skillnad. Digitala I2C-sensorer rapporterar vanligtvis vid 1 kHz, vilket är tillräckligt snabbt för de flesta flygkontroller. Analoga sensorer har i princip noll protokolllatens eftersom värdet visas omedelbart på utgångsstiftet.
- Digital I2C - Tvåtrådsbuss, inbyggd temperaturkompensation, lägre EMI-känslighet, enklare kabeldragning i kompakta stackar.
- Analog spänning - Enkel utgångsstift, kräver extern ADC, full kontroll över kalibreringskurvan, lägre komponentkostnad för enkla konstruktioner.
Temperaturdrift: Den dolda orsaken till höjdfel
Temperaturdrift, inte själva sensordöden, är den främsta orsaken till barometriska höjdfel i UAV-system. Lufttemperaturen sjunker med cirka 6,5 grader Celsius per 1 000 meters stigning, och sensorns nollpunktsförskjutning ändras när paketets temperatur ändras.
Utan kompensation kan en svängning på 10 grader Celsius flytta offset tillräckligt för att producera tiotals meter av uppenbart höjdfel. Fabrikskalibrering löser detta genom att utföra nollpunkts- och fullskalekompensation vid kalla och varma temperaturpunkter, och sedan verifiera stabiliteten under en lång blötningsperiod.
MemsTech tillämpar denna process på varje produkt före leverans, vilket är anledningen till att 0,2 procent FSS-specifikationen gäller under verkliga flygförhållanden snarare än bara på papper.
Förpacknings-, integrations- och försörjningskedjefaktorer för produktions-UAV
Ytmonterad förpackning är den avgörande faktorn för volymtillverkning av drönare. SOP-paketet stöder automatisk plockning-och-placering, minskar brädytan och eliminerar lödningssteget för brädet genom hålet som saktar ner DIP-monteringen.
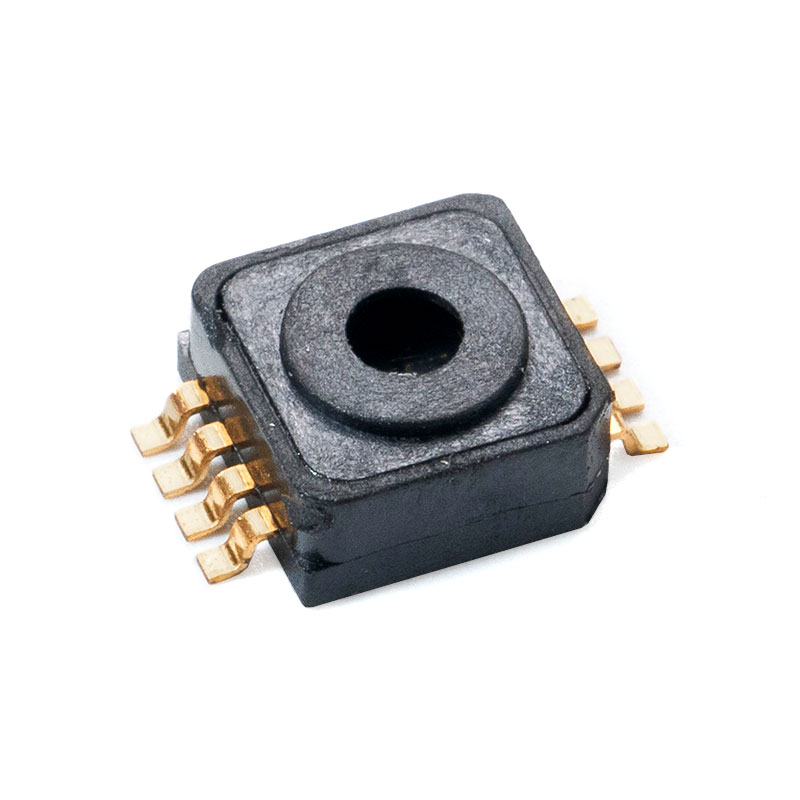
För produktionsvolymer över 10 000 enheter påverkar förpackningsvalet direkt monteringsutbytet och kostnaden. DIP- och SIP-paket förblir användbara för bänkprototyper, men de lägger till cykeltid och manuellt arbete till produktionslinjen. En sensor designad för ytmontering, som MCPV5xxx-serien, integreras sömlöst med moderna återflödeslödningsprofiler.
Vid inköp av sensorer för produktion spelar leverantörens interna kapacitet lika stor roll som databladet. MemsTech utför förpackning, trådbindning, svetsning, temperaturkompensation, kalibrering och drifttestning internt över en 2 000 kvadratmeter stor standardiserad anläggning. Detta innebär att sats-till-batch-konsistensen inte beror på en extern underleverantör.
Den practical implication is simple: a manufacturing-focused supplier produces more consistent UAV sensors than a trading company that sources from multiple foundries. For a detailed technical breakdown, refer to this omfattande guide till MEMS trycksensorteknologi .
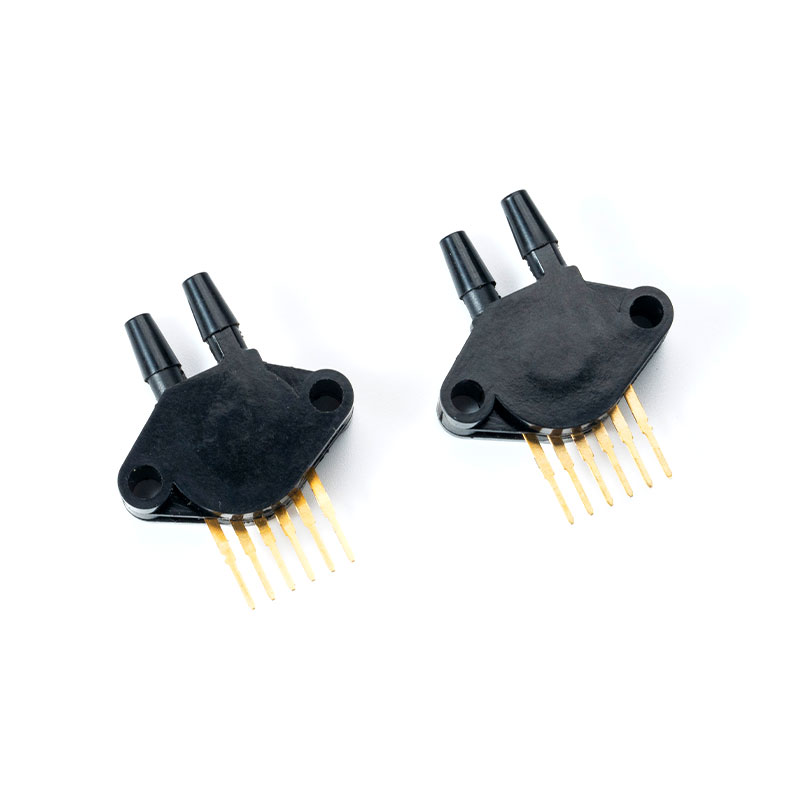 MCP5700DP Tryckgivare för industri Den MCP5XXXDP series has an integrated silicon pressure sensor Signal conditioning, temperature compensation, and calibration Visa produkt →
Vanliga frågor om UAV-trycksensorer
Vilket trycksensorområde ska jag välja för en UAV-höjdmätare?
Välj en absoluttryckssensor med en räckvidd som täcker hela drifthöjdsfönstret. En sensor på 30 till 110 kPa täcker havsnivån till cirka 10 000 meter. Om drönaren flyger under 6 000 meter ger ett smalare räckvidd på 30 till 90 kPa bättre upplösning.
Ska jag använda en digital eller analog trycksensor för en drönare?
Använd en digital I2C-sensor för de flesta flygkontroller eftersom kalibrerad data minskar processorbelastningen och förenklar kabeldragningen. Välj analog utgång endast om autopiloten har en högupplöst ADC och brusbudgeten tillåter en analog front-end nära sensorn.
Vad är noggrannheten hos MemsTech MCPh21 trycksensor?
Den MCPh21 is rated at 0.2 percent full-scale output accuracy. It is a digital output sensor with I2C compatibility, suitable for barometric altitude and airspeed measurements in compact UAV systems.
Kan samma trycksensor mäta både höjd och flyghastighet?
En enda absoluttryckssensor hanterar höjden, men flyghastigheten kräver en differentialtryckskonfiguration. Vissa UAV-konstruktioner använder två sensorer: en absolut sensor för höjd och en differentialsensor för pitot-tube lufthastighetsmätning.
Mems Tech har specialiserat sig på området av trycksensorer i över 14 år.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden, No.2008 Taihu East Avenue, Xinwu District, Wuxi City, Jiangsu Province, Kina
Upphovsrätt © 2025 byWuxi Mems Tech Co., Ltd. Rights Reserved.
Anpassade MEMS-trycksensortillverkare
